
Os motores paso a paso en miniatura convertéronse en compoñentes esenciais no campo da microrobótica, que evoluciona con rapidez. Estes actuadores compactos e precisos permiten o desenvolvemento de pequenos robots andadores capaces de navegar por entornos complexos onde as máquinas máis grandes non poden funcionar. Este artigo explora oAplicación de motores paso a paso en miniatura en robots andadores en miniatura, as súas vantaxes técnicas, consideracións de deseño, exemplos do mundo real e potencial futuro. Ao optimizar a locomoción de precisión en espazos confinados, estes motores están a impulsar innovacións en aplicacións de inspección, exploración e medicina.
Que son os motores paso a paso en miniatura?
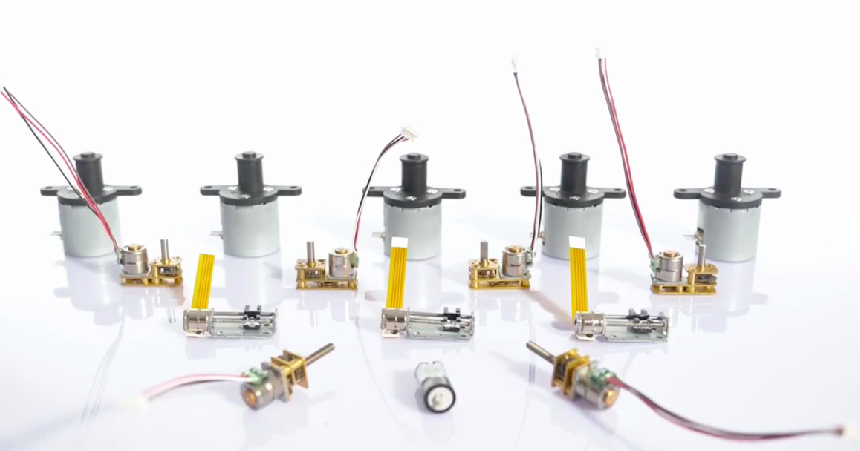
Motores paso a paso en miniatura, tamén coñecidos como micromotores paso a paso, son pequenos motores eléctricos que dividen unha rotación completa en pasos discretos. A diferenza dos motores de rotación continua, móvense en incrementos precisos, o que os fai ideais para aplicacións que requiren un posicionamento preciso sen sistemas de retroalimentación complexos.
As especificacións típicas para as versións en miniatura inclúen:
- •Diámetros tan pequenos como 6-42 mm.
- •Baixo consumo de enerxía (a miúdo menos duns poucos vatios).
- •Alta resolución de pasos, mellorada aínda máis mediante técnicas de micropasos que dividen cada paso completo en centos de incrementos máis pequenos para un movemento máis suave.
Entre os tipos habituais empregados en robótica inclúense os deseños de imán permanente (PM), reluctancia variable (VR) e híbridos. As variantes de motores paso a paso lineais piezoeléctricos tamén son populares para mecanismos de andar ultracompactos debido á súa alta forza de saída en encapsulados pequenos.
Nos robots que andan en miniatura, estes motores proporcionan os movementos controlados e incrementais necesarios para a articulación das pernas, o gateo ao estilo dun verme ou os pasos discretos.
Por que os motores paso a paso en miniatura destacan nos robots andadores en miniatura
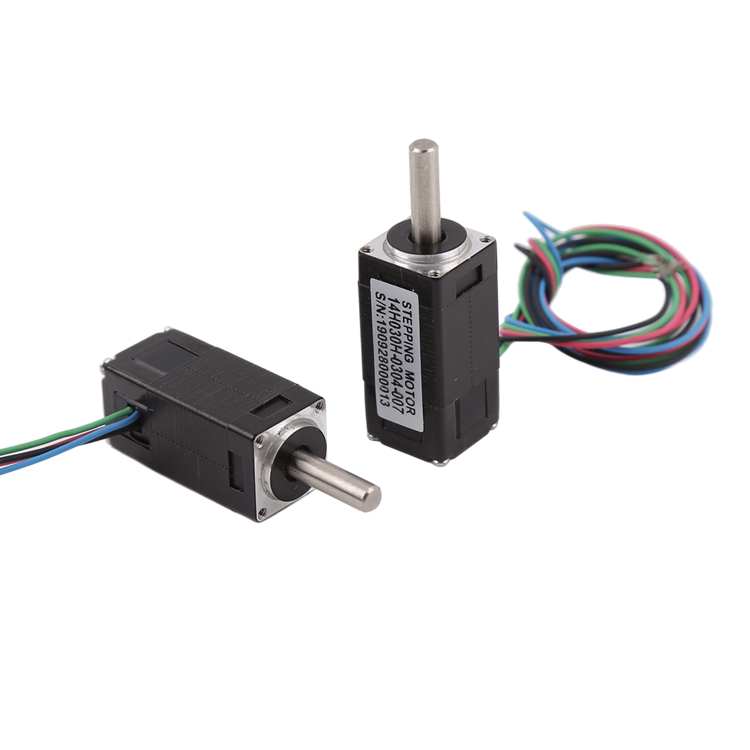
Varios beneficios clave fan quemotores paso a paso en miniatura a opción preferida para robots con patas a microescala:
Ofrecen un excelente control en bucle aberto, conseguindo un posicionamento subgrao ou incluso a nivel nanométrico con micropasos. Isto é fundamental para unha marcha estable en robots diminutos onde erros menores poden causar inclinación ou estancamento.
O seu pequeno tamaño permite a integración en robots que miden só centímetros ou milímetros, preservando a capacidade de carga útil para sensores ou baterías.
Interface sinxelo con microcontroladores (por exemplo, Arduino, Raspberry Pi) mediante sinais de pulso. En moitos casos, non se precisan codificadores, o que reduce a complexidade e o custo.
Ideal para superar a fricción ou escalar pequenos obstáculos en locomoción con pernas, especialmente cando está equipado con engrenaxes.
Baixa vibración con micropasos, funcionamento silencioso e robustez en ambientes agresivos como inspeccións industriais ou zonas de desastre.
En comparación cos servos de corrente continua ou outros actuadores, os motores paso a paso en miniatura adoitan proporcionar un mellor par de suxeición e precisión posicional para a estabilidade estática nos pasos.
Como os motores paso a paso en miniatura permiten mecanismos de andar
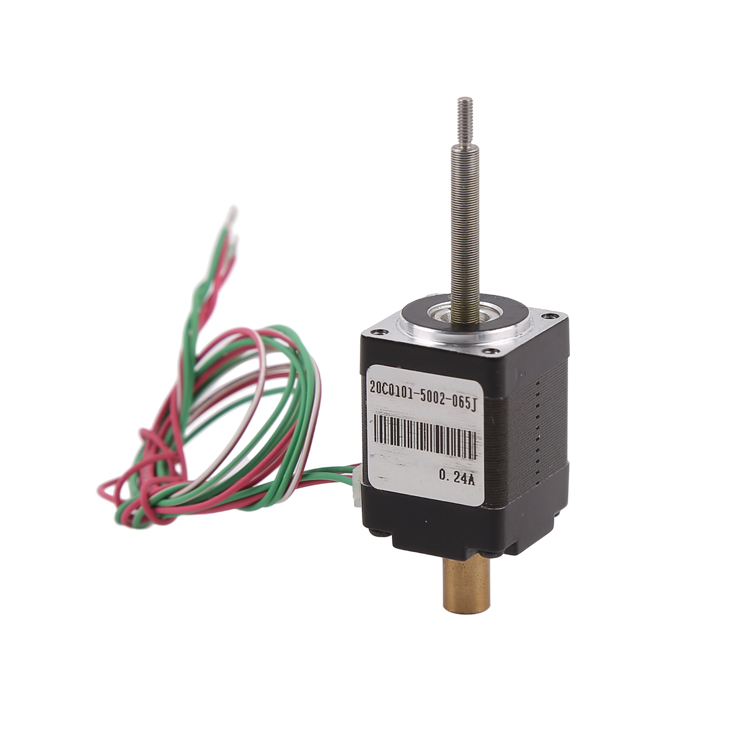
Os robots andadores en miniatura adoitan imitar a locomoción biolóxica, como o gateo como vermes pequenos, a marcha cuadrúpede ou os pasos bípedes.Motores paso a paso en miniatura accionalos mediante accionamento directo nas patas ou sistemas de articulación.
- · Paso lineal ou de tipo "inchworm"Os motores paso a paso lineais piezoeléctricos en miniatura estenden e contraen un segmento do corpo mentres ancoran os "pés" dianteiros/traseiros con cilios ou almofadiñas. Isto crea un movemento cara adiante fiable en diversas superficies.
- · Deseños de pernasOs motores situados nas articulacións da cadeira/xeonllo accionan as articulacións. Por exemplo, os «motores de andar» modulares ensamblados a partir de pezas básicas (puntais, bisagras, actuadores electromagnéticos) producen pasos discretos que lembran os motores moleculares.
- · Control da marchaA secuenciación de pulsos coordina varios motores para unha estabilidade con varias pernas. O micropaso suaviza as transicións, reduce a resonancia e mellora a eficiencia en terreos irregulares.
Os desafíos a microescala inclúen a adhesión superficial, a densidade de potencia e a fabricación. Os motores paso a paso abordan estes desafíos con altas relacións forza-peso e compatibilidade coa impresión 3D ou os procesos MEMS.
Exemplos do mundo real e estudos de casos
Varios proxectos innovadores demostran o poder demotores paso a paso en miniatura en microrrobots andantes:
- Robots piezoeléctricos de vermes de polgadaAs patentes chinesas describen robots de corpo cadrado con motores paso a paso lineais, carrís guía e cilios para a adaptabilidade da superficie. Consiguen un movemento continuo en espazos estreitos para a inspección industrial ou a busca e rescate.
- Andadores móbiles e discretos ensamblados (MIT)Os sistemas modulares que empregan bobinas de voz e pezas magnéticas crean diminutos andadores que escalan paredes, móvense boca abaixo e alcanzan altas velocidades en lonxitudes corporais por segundo.
- Rastreadores a escala milimétricaOs actuadores lineais electromagnéticos ou os motores paso a paso impulsan robots de 5-6 mm capaces de transportar cargas moitas veces o seu peso, subir pendentes e saltar obstáculos.
- Deseños bioinspirados e de código abertoProxectos como micromanipuladores abertos ou andadores bípedes empregan pasos en miniatura para unha precisión submicrónica, adaptables á locomoción.
Consideracións de deseño para a integración
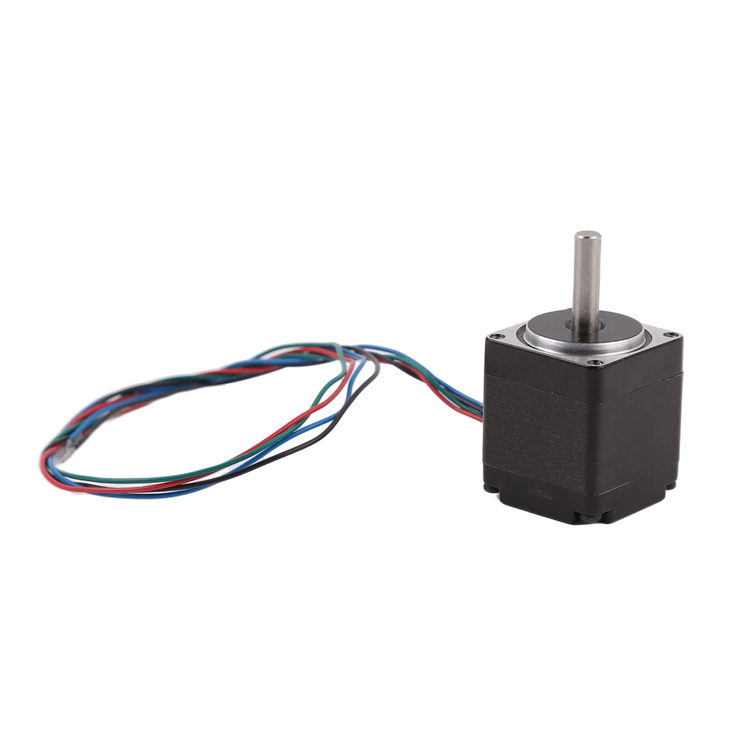
Ao deseñar robots andantes en miniatura conmotores paso a paso en miniatura:
A xestión térmica e o illamento de vibracións son fundamentais para evitar pasos perdidos.
Aplicacións en todas as industrias
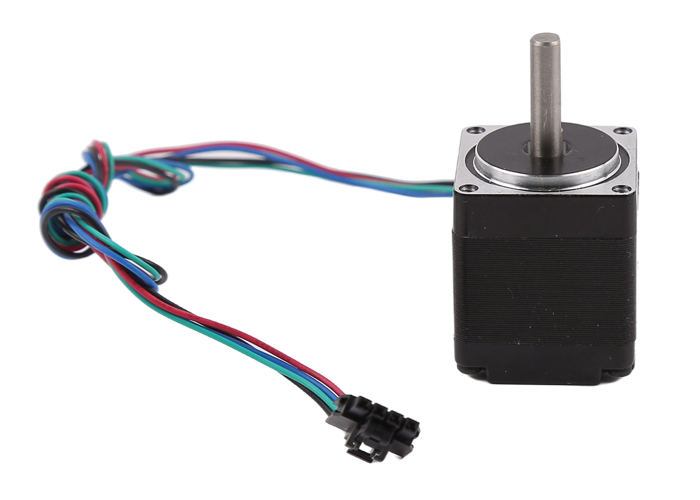
Motores paso a paso en miniatura desbloquear aplicacións para microrrobots andantes:
- · Inspección industrial: Arrastrarse dentro de motores ou tubaxes para facer probas.
- · Busca e rescateNavegación por cascallos ou zonas perigosas.
- · Medicina e biomedicinaDispositivos minimamente invasivos ou microcirurxía.
- · Monitorización ambientalExploración de espazos confinados ou recollida de datos remota.
- · MicrofabricaciónManipulación e montaxe precisas a pequena escala.
Desafíos e tendencias futuras
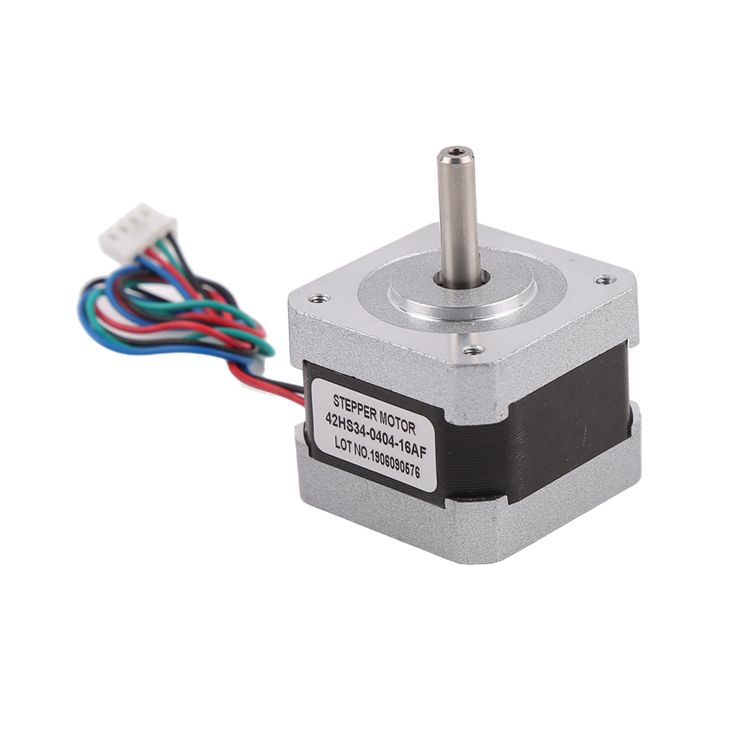
As limitacións inclúen a autonomía enerxética a escalas moi pequenas, a adaptación complexa ao terreo e os custos de fabricación. A investigación en curso céntrase en actuadores híbridos, materiais avanzados (por exemplo, aliaxes con memoria de forma combinadas con motores paso a paso) e mellores algoritmos de control.
As tendencias apuntan cara a microrrobots integrados electronicamente e producibles en masa (millóns por oblea) e sistemas biohíbridos. As variantes melloradas de micropasos e de bucle pechado mellorarán aínda máis o rendemento.
Conclusión
O/AAplicación de motores paso a paso en miniatura en robots andadores en miniatura representa unha pedra angular da microrobótica moderna. A súa precisión, compacidade e controlabilidade permiten avances na accesibilidade a contornas confinadas, o que promete impactos transformadores en múltiples sectores. A medida que a tecnoloxía avanza, estes pequenos actuadores seguirán impulsando micromáquinas máis intelixentes e áxiles.
Os enxeñeiros e investigadores que exploren este campo deberían priorizar provedores fiables de motores paso a paso en miniatura de alta calidade e experimentar con deseños modulares. O futuro da locomoción a microescala é avanzar, un incremento preciso cada vez.
Data de publicación: 10 de xullo de 2026